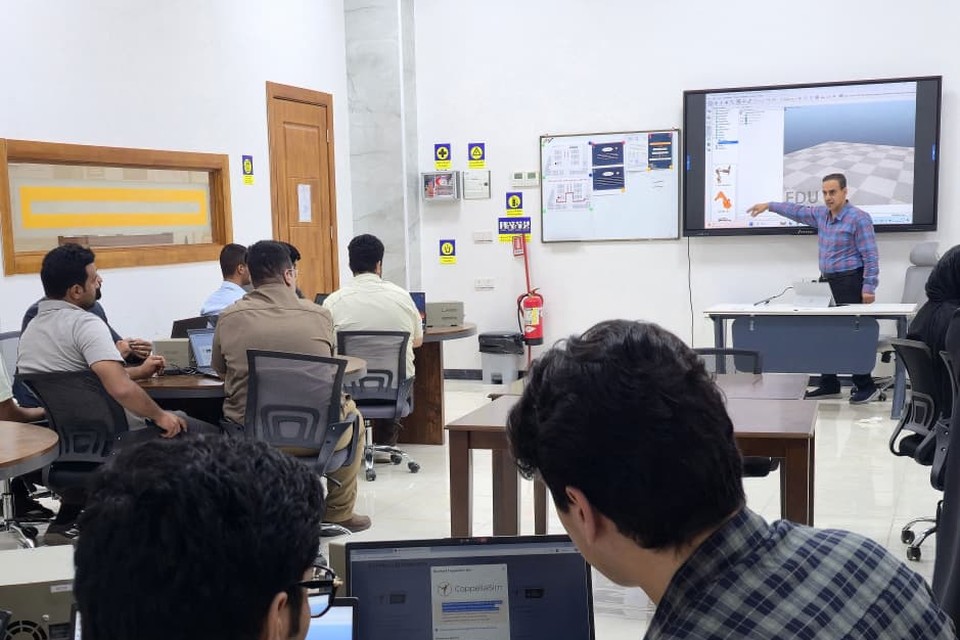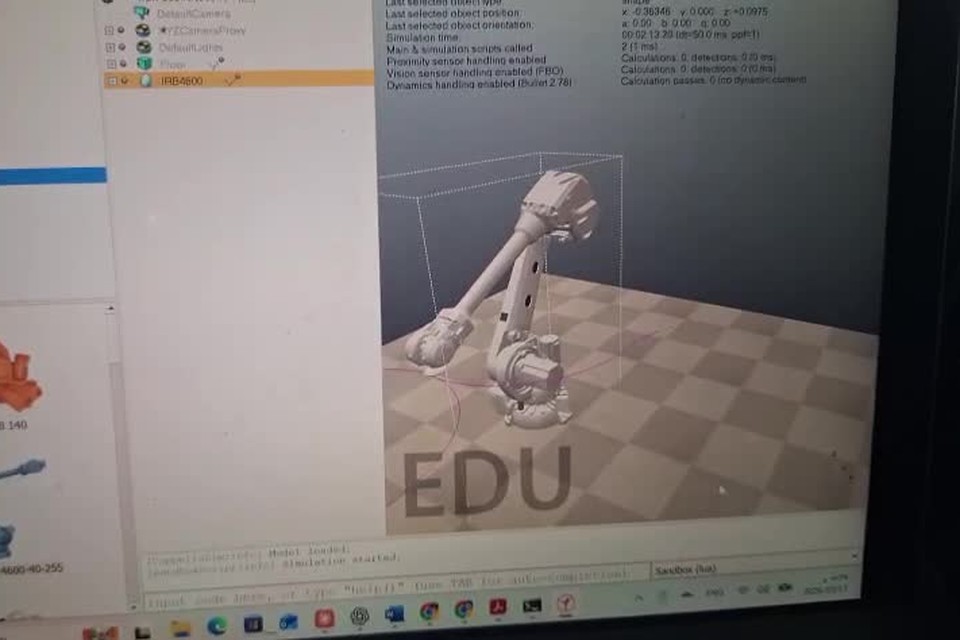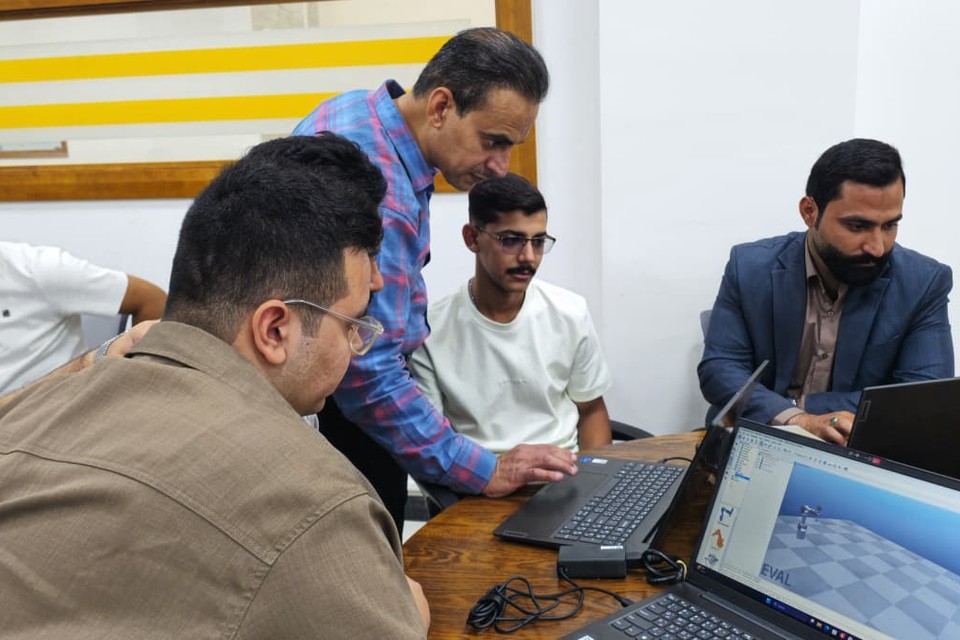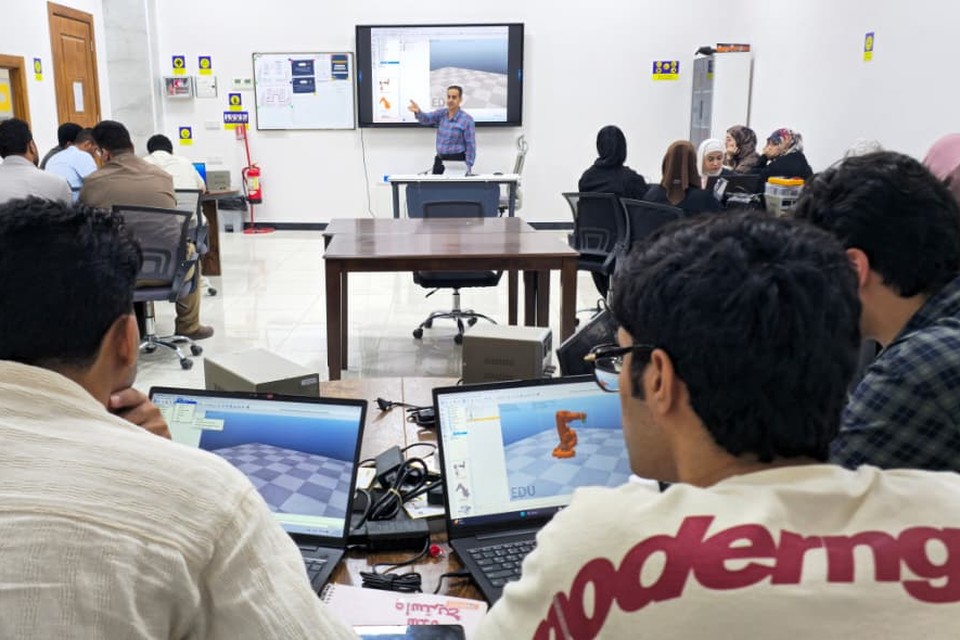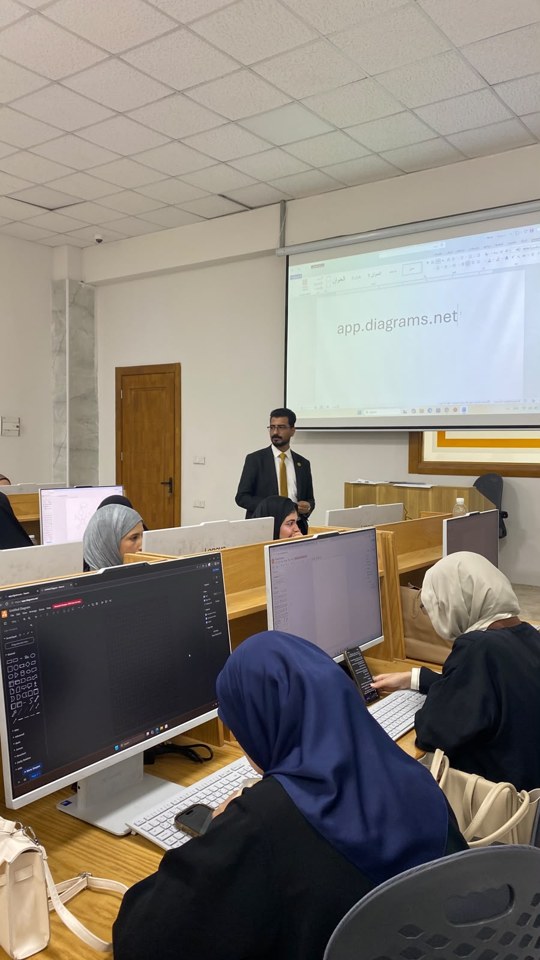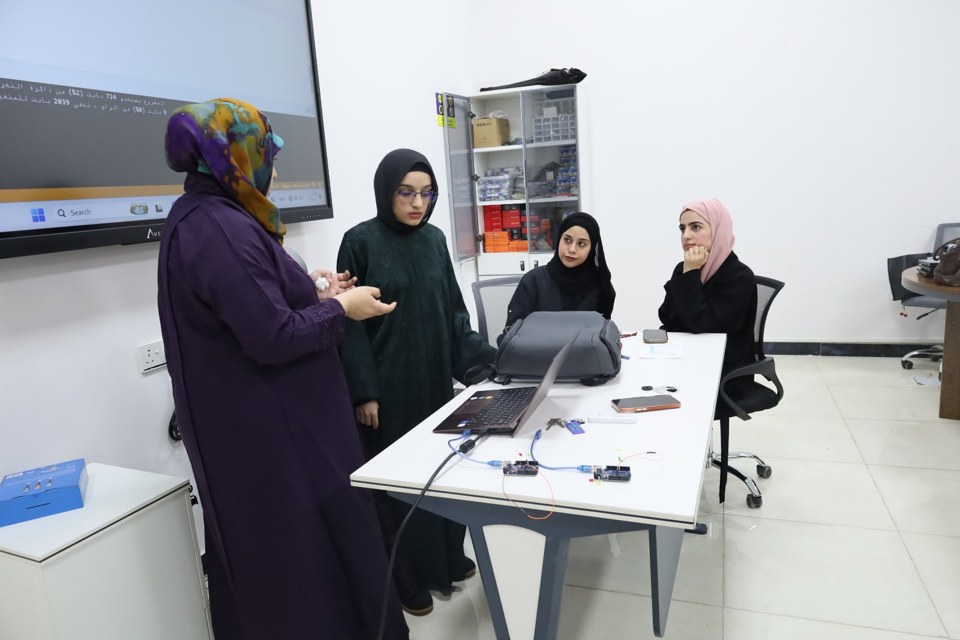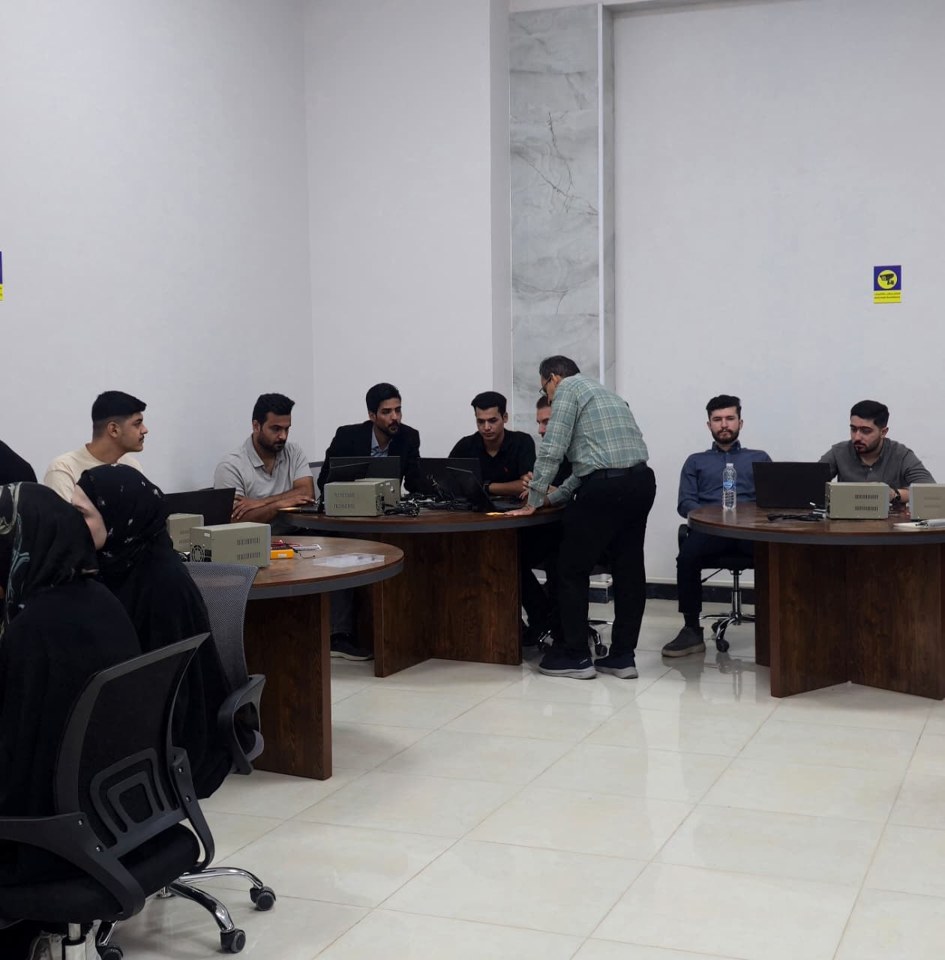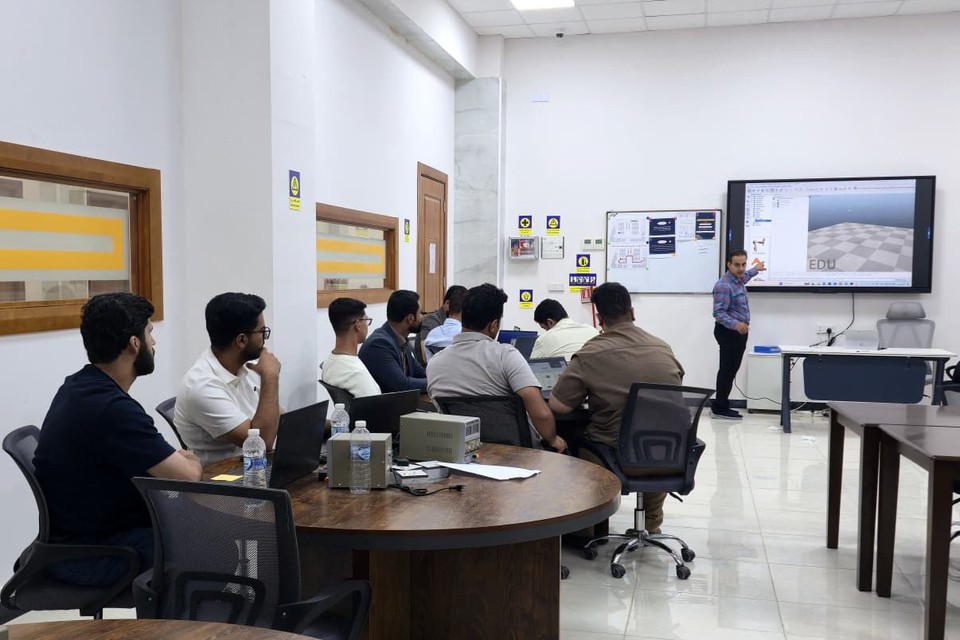


نفّذ طلبة قسم هندسة تقنيات الروبوتات والذكاء الاصطناعي في كلية التقنيات الحديثة بجامعة وارث الأنبياء (عليه السلام) المحاضرة الثانية والنشاط المختبري في مادة أساسيات الروبوتات، إذ تعرّفوا على التراكيب الميكانيكية للأذرع الروبوتية، ثم انتقلوا إلى بيئة المحاكاة لتطبيق ما تعلّموه عملياً.
| المادة | أساسيات الروبوتات (Robotics Fundamentals) |
| النشاط | المحاضرة الثانية والنشاط المختبري |
| القسم | هندسة تقنيات الروبوتات والذكاء الاصطناعي |
| المرحلة | الثانية |
| التدريسي | م.د. رياض نزار علي |
| المكان | مختبر الروبوتات |
| التاريخ | 17 / 10 / 2026 |
أبرز ما تناوله النشاط
- التراكيب الميكانيكية للأذرع الروبوتية، وأنواع المفاصل ودرجات الحرية، وأثر ترتيب الوصلات في حركة الروبوت ومجال عمله.
- أنواع المؤثرات النهائية، وتحديد نقطة مركز الأداة (TCP)، والفرق بين دقة الوصول وتكرار الحركة.
- تنصيب برنامج المحاكاة CoppeliaSim Edu وإجراء تجارب أولية على أذرع روبوتية صناعية داخل بيئة المحاكاة.
- التمهيد لدراسة الحركيات الأمامية (FK) والحركيات العكسية (IK) لتحديد موضع الأداة ومتغيرات المفاصل.
مصطلحات من المحاضرة
|
DoF — درجات الحرية عدد الحركات المستقلة التي يستطيع الذراع تنفيذها، وكلما زادت زادت مرونة وصوله. |
TCP — نقطة مركز الأداة النقطة المرجعية في طرف الأداة التي يُبرمج الروبوت على إيصالها إلى الهدف. |
|
FK — الحركيات الأمامية حساب موضع الأداة واتجاهها انطلاقاً من زوايا المفاصل المعروفة. |
IK — الحركيات العكسية حساب زوايا المفاصل اللازمة لإيصال الأداة إلى موضع مطلوب. |
«المحاكاة تتيح للطالب أن يجرّب ويخطئ ويعيد دون أن يكسر ذراعاً حقيقية؛ وحين يرى بعينه كيف تغيّر زاوية مفصل واحد مسار الأداة كلها، تتحوّل معادلات الحركيات من رموز على السبورة إلى فهم راسخ.»
— م.د. رياض نزار علي، تدريسي المادة
وأسهم التكامل بين المحاضرة النظرية والنشاط المختبري في تعزيز فهم الطلبة للمبادئ الأساسية للروبوتات، وتنمية مهاراتهم في الملاحظة والتحليل والتعامل مع بيئات المحاكاة، تمهيداً لدراسة البرمجة والتحكم والاستشعار الروبوتي.